最后更新
- OAK-D ToF - 集成了 33D ToF 传感器和一对立体摄像头
- OAK-FFC ToF 33D - 带有 33D ToF 传感器的独立 FFC 模块
depth 输出可以替代 StereoDepth 的输出 - 因此您可以将 ToF.depth 直接链接到 MobileNetSpatialDetectionNetwork/YoloSpatialDetectionNetwork 或 SpatialLocationCalculator。ToF 的深度精度通常比立体深度更准确。您可以在此处查看 ToF 深度精度。ToF 点云演示视频,展示了深度精度:如何放置
Python
Python
1pipeline = dai.Pipeline()
2tof = pipeline.create(dai.node.ToF)输入和输出
ToF 设置
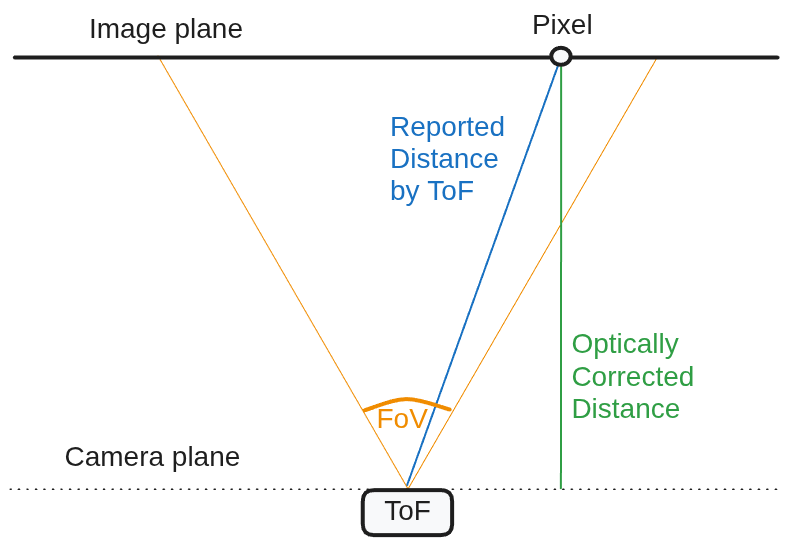
- 光学校正:这是一个校正光学效应的过程。启用后,ToF 返回深度图(由下图中的绿线表示)而不是距离,因此它与 StereoDepth 深度报告匹配。它执行校正和距离到深度转换(Z 映射)。
- 去畸变:
depth和amplitude帧默认是去畸变的。 - 相位解缠绕 - 校正 ToF 传感器相位缠绕效应的过程。您可以将其设置为 [0..5 已优化]。数字越高,ToF 范围越长,但也会增加噪声。近似最大距离(有关确切值,请参阅下面的最大距离):
0- 禁用,最远约 1.87 米(使用 80MHz 调制频率)1- 最远约 3 米2- 最远约 4.5 米3- 最远约 6 米4- 最远约 7.5 米
- 突发模式:启用后,ToF 节点不会重用帧,如下图所示。这与 ToF 帧的后处理有关,而不是实际的传感器/投影仪。默认情况下禁用。
- 相位混洗时间滤波器:平均相同调制频率的混洗和非混洗帧以降低噪声。默认情况下启用。您可以禁用它以减少ToF 运动模糊和系统负载。
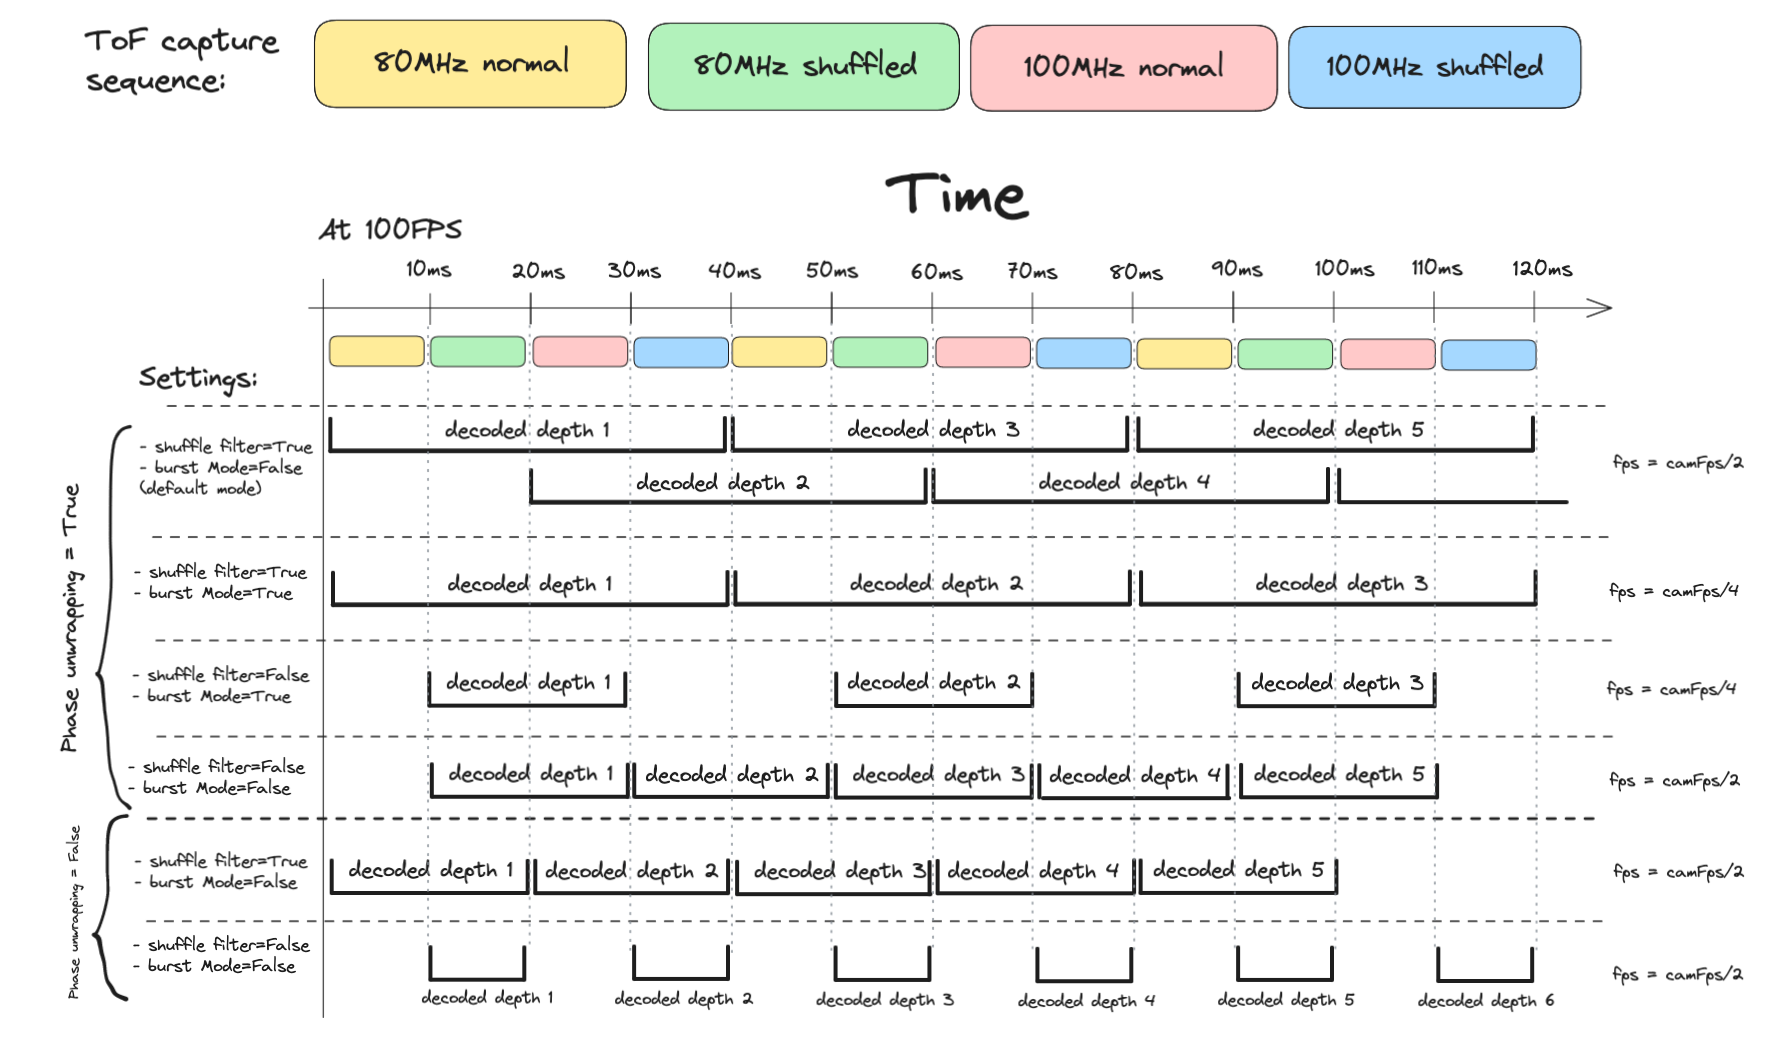
相位解缠绕
ToF 运动模糊
- 提高相机 FPS。它可以达到 160 FPS,这将导致帧捕获最快(帧之间 6.25 毫秒)。这将减少运动模糊,因为 ToF 结合了多个帧以获得深度。请注意,160FPS 将显著增加系统负载(请参阅 调试 DepthAI 管道)。另请注意,更高的 FPS -> 更低的曝光时间,这会增加噪声。
- 禁用相位混洗时间滤波器。这将引入更多噪声。
- 禁用相位解缠绕。这将把最大距离减少到 1.87 米(使用 80MHz 调制频率),因此大约 1 立方米的空间将可见(非常有限的用例)。
- 启用突发模式。如果混洗滤波器和相位解缠绕被禁用,这无关紧要(参见上图)。启用后,ToF 节点不会重用帧(较低的 FPS)。
最大距离
Math
1c = 299792458.0 # 光速,单位 m/s
2
3MAX_80MHZ_M = c / (80000000 * 2) = 1.873 m
4MAX_100MHZ_M = c / (100000000 * 2) = 1.498 m
5
6MAX_DIST_80MHZ_M = (phaseUnwrappingLevel + 1) * 1.873 + (phaseUnwrapErrorThreshold / 2)
7MAX_DIST_100MHZ_M = (phaseUnwrappingLevel + 1) * 1.498 + (phaseUnwrapErrorThreshold / 2)
8
9MAX_DIST_PHASE_UNWRAPPING_M = MAX_DIST_100MHZ_M
ToF FPS
用法
Python
Python
1pipeline = dai.Pipeline()
2
3tof_cam = pipeline.create(dai.node.Camera)
4tof_cam.setFps(30)
5# 我们假设 ToF 相机传感器在 CAM_A 端口上
6tof_cam.setBoardSocket(dai.CameraBoardSocket.CAM_A)
7
8tof = pipeline.create(dai.node.ToF)
9
10# 数字越大 => 处理越快。1 个 shave 核心可以达到 30FPS。
11tof.setNumShaves(1)
12
13# 中值滤波器,内核大小 5x5
14tof.initialConfig.setMedianFilter(dai.MedianFilter.KERNEL_5x5)
15
16tofConfig = tof.initialConfig.get()
17# 时间滤波器平均混洗/非混洗频率
18tofConfig.enablePhaseShuffleTemporalFilter = True
19# 相位解缠绕,用于更长的范围。
20tofConfig.phaseUnwrappingLevel = 4 # 最远 7.5 米
21tofConfig.phaseUnwrapErrorThreshold = 300
22tof.initialConfig.set(tofConfig)
23
24# ToF 节点将原始传感器帧转换为深度
25tof_cam.raw.link(tof.input)
26
27# 将 ToF 深度输出发送到主机,或者发送到 SLC / 空间检测网络
28tof.depth.link(xout.input)功能示例
- ToF 深度 - 获取 ToF 深度示例
- RGB-ToF 对齐 - 将 ToF 深度与彩色流对齐
参考
class
depthai.node.ToF(depthai.Node)
method
setNumFramesPool(self, arg0: typing.SupportsInt) -> ToF: ToFSpecify number of frames in output pool Parameter ``numFramesPool``: Number of frames in output pool
method
setNumShaves(self, arg0: typing.SupportsInt) -> ToF: ToFSpecify number of shaves reserved for ToF decoding.
property
amplitude
Outputs ImgFrame message that carries amplitude image.
property
depth
Outputs ImgFrame message that carries decoded depth image.
property
initialConfig
Initial config to use for depth calculation.
property
input
Input raw ToF data. Default queue is blocking with size 8.
property
inputConfig
Input ToF message with ability to modify parameters in runtime. Default queue is non-blocking with size 4.
property
intensity
Outputs ImgFrame message that carries intensity image.
property
phase
Outputs ImgFrame message that carries phase image, useful for debugging. float32 type.
需要帮助?
请访问讨论论坛以获取技术支持或您可能有的任何其他问题。