PTP 同步
最后更新
原理与理论
Text
1frame_period = 1 / target_fps
2slot_index = ptp_time_since_epoch / frame_periodslot_index,因此它们都瞄准相同的第 N 个捕获槽。相机堆栈中的 PID 调节器然后将传感器速率稍微调整到高于或低于请求的 FPS,直到传感器锁定到该槽调度。例如,30 FPS 流可能会暂时运行得更快或更慢以消除相位误差,然后继续跟踪共享节奏。之后,Sync 节点仍然将最近的帧配对在一起,但它处理的帧的捕获时间已经由相同的网络同步时间线驱动。何时使用
- 设备通过以太网通信,无法共享方便的 FSYNC 线
- 电缆布线或基于交换机的拓扑使直接菊花链连接不切实际
- 部署需要跨多个设备进行时钟对齐的捕获调度
支持和限制
RVC4
RVC4 实现
TIME_PTP 帧同步,以便传感器使用共享时钟作为其计时源并收敛到相同的帧槽。默认情况下,这会使曝光结束对齐;如果您的工作流需要曝光开始对齐,则可以更改该同步点。Luxonis OS 要求
对于 PTP 同步,请将 RVC4 设备更新到 Luxonis OS
1.35.0 或更高版本。如果您的设备运行的是旧版操作系统,请首先按照 Luxonis OS 更新指南 进行操作。当前传感器支持
PTP 帧已在最新批次的
OG05、IMX586、OV9282 传感器上进行测试。如果 PTP 在您的设置中不起作用,请联系 Luxonis 支持。PTP 网络设备
- MikroTik CRS312-4C+8XG(推荐,用于我们的测试,为 PoE 设备供电时需要 PoE+ 注入器)
- TP-Link TL-SG1005P
- Ubiquiti Flex 2.5G PoE(4 端口版本)
- TP-Link TL-SG1008P
交换机优先级详细信息
0x88F7 来优先处理所有 IEEE 1588 以太网帧。然后将该流量映射到流量类别 7,并对该类别使用严格优先级。实际上,这意味着该规则应适用于每个 IEEE 1588 帧,无论其 PTP 消息类型如何,而不仅仅适用于选定的 Sync、Follow_Up、Delay_Req 或 Delay_Resp 数据包。每个交换机配置这些功能的方式不同,因此确切的菜单名称、规则字段和队列设置因供应商和型号而异。对于我们在测试中使用的并推荐用于 PTP 部署的 MikroTik CRS312-4C+8XG,请按照以下步骤操作:设置和运行
Command Line
1ssh root@IP_ADDRESS  # SSH 到主设备
2luxonis-ptp-config enable
3luxonis-ptp-config mode masterCommand Line
1ssh root@IP_ADDRESS  # SSH 到从设备
2luxonis-ptp-config enable
3luxonis-ptp-config mode slaveCommand Line
1luxonis-ptp-config sync_frames truePython
1cam.initialControl.setFrameSyncMode(dai.CameraControl.FrameSyncMode.TIME_PTP)depthai-core 示例(按照 README 中的说明准备您的运行环境)。对于 PTP,使用 --ptp-sync 标志运行它们:Command Line
1# 首先按照 README 准备您的环境,然后
2python3 examples/python/Misc/MultiDevice/multi_device_frame_sync.py --ptp-sync # 适用于 Python观察到的同步精度
| 设置 | 平均同步增量 | p99 同步增量 |
|---|---|---|
| 2x OAK4-CS | 64.12 us | 237.00 us |
| 编码 | 分辨率 | 平均增量 | p99 增量 |
|---|---|---|---|
| MJPEG | 640x480 | 113.80 us | 198.47 us |
| MJPEG | 1280x720 | 394.79 us | 829.00 us |
| H.264 | 640x480 | 58.96 us | 92.04 us |
| H.264 | 1280x720 | 63.25 us | 100.67 us |
| H.264 | 1920x1080 | 74.38 us | 115.11 us |
| H.265 | 640x480 | 73.89 us | 122.69 us |
| H.265 | 1280x720 | 62.69 us | 95.82 us |
| H.265 | 1920x1080 | 80.77 us | 120.62 us |
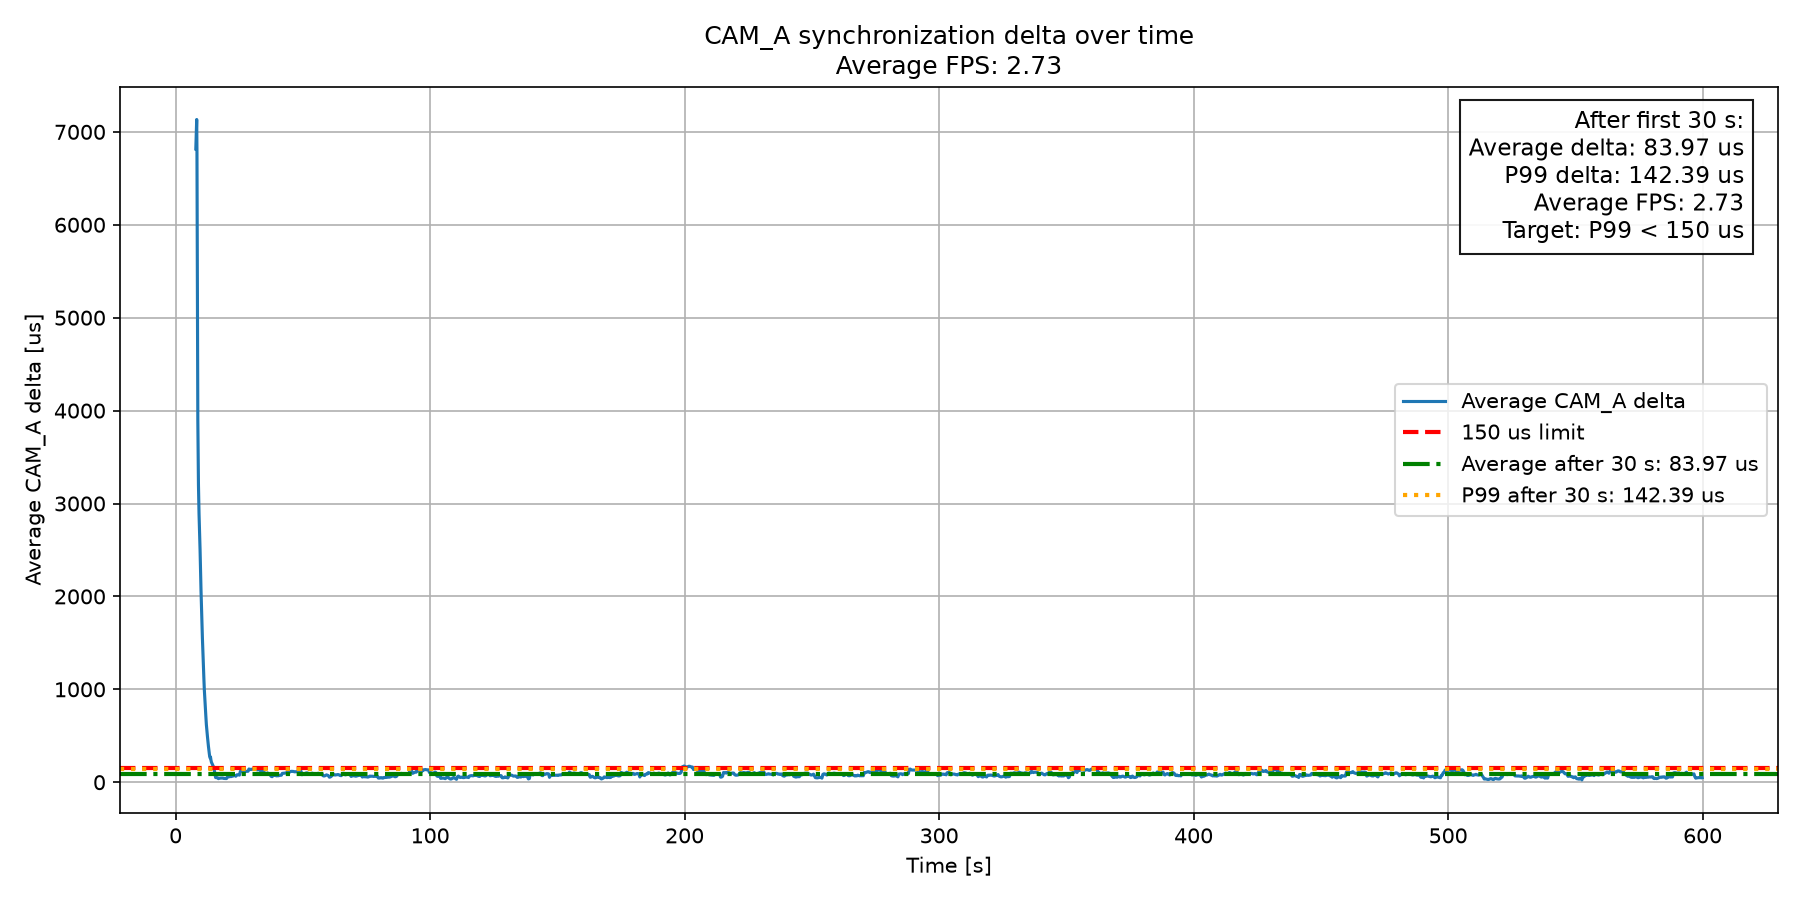
| H.265 | 4000x3000 | 83.97 us | 142.39 us |