基于
连接方式
USB 2/3(最高 10 Gbps)
点阵投射器
否
红外
否
IMU
是
传感器 1, 3 - OV9282
类型
黑白
DFOV / HFOV / VFOV
尺寸
1/4
快门类型
全局
对焦
定焦
传感器 2 - IMX378
类型
彩色
DFOV / HFOV / VFOV
尺寸
1/2.3
快门类型
卷帘
对焦
定焦
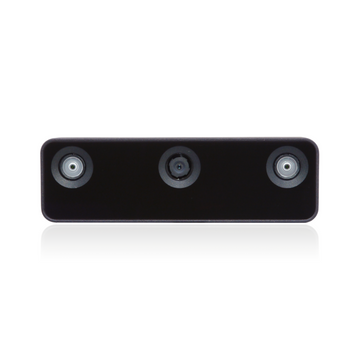
双目
广角视场角
需要更多细节?请访问 Platform -> Features 中的相关特性。
内置 RVC2
- 4 TOPS 处理能力(1.4 TOPS 用于 AI)- RVC2 NN 性能
- 运行任何 AI 模型,甚至是自定义架构/构建的模型 - 模型需要进行转换。
- 编码:H.264、H.265、MJPEG - 4K/30FPS、1080P/60FPS
- 计算机视觉:通过 ImageManip 节点进行扭曲/去扭曲、调整大小、裁剪,边缘检测,特征跟踪。您还可以运行自定义 CV 功能
- 立体深度感知,具有过滤、后处理、RGB-深度对齐和高可配置性
- 对象跟踪:使用 ObjectTracker 节点进行 2D 和 3D 跟踪
- 设备端编程:在设备上运行自定义逻辑/任务(指南)
立体深度感知
- 理想范围:~70cm - 12m
- 最小深度 (MinZ):~20cm (400P + 扩展视差),~40cm (400P 或 800P + 扩展),~70cm (800P)
- 中位数深度精度(更多信息请参阅 这些文档):
- 低于 3.5m:绝对深度误差低于 2%
- 3.5m - 6.5m:绝对深度误差低于 4%
- 6.5m - 9m:绝对深度误差低于 6%
功耗
- 基本功耗 + 摄像头流:2.5W - 3W
- AI 子系统功耗:最高 1W
- 立体深度管道子系统:最高 0.5W
- 视频编码器子系统:最高 0.5W
IMU
由于供应链问题,2021年第二季度至2023年第二季度之间生产的大多数OAK相机都集成了BMI270 - 6轴IMU。
工作温度
振动测试
类似型号
美国出口分类
本产品根据美国出口管理条例 (EAR) 归类为 EAR99。