此页面由 AI 自动翻译。查看英文原版
平台
最后更新

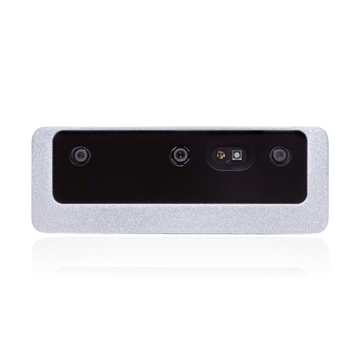
OAK-D Pro PoE购买数据手册

基于
连接方式

以太网 1Gbps

点阵投射器
红外
是
IMU
是
传感器 1, 3 - OV9282
类型
黑白
DFOV / HFOV / VFOV
尺寸
1/4
快门类型
全局
对焦
定焦
传感器 2 - IMX378
类型
彩色
DFOV / HFOV / VFOV
尺寸
1/2.3
快门类型
卷帘
对焦
自动
双目
红外投射器

需要更多细节?请访问 Platform -> Features 中的相关特性。

内置 RVC2

此 OAK 设备基于 RVC2 架构构建,主要功能包括:
  • 4 TOPS 处理能力(1.4 TOPS 用于 AI)- RVC2 NN 性能
  • 运行任何 AI 模型,甚至是自定义架构/构建的模型 - 模型需要进行转换。
  • 编码:H.264、H.265、MJPEG - 4K/30FPS、1080P/60FPS
  • 计算机视觉:通过 ImageManip 节点进行扭曲/去扭曲、调整大小、裁剪,边缘检测,特征跟踪。您还可以运行自定义 CV 功能
  • 立体深度感知,具有过滤、后处理、RGB-深度对齐和高可配置性
  • 对象跟踪:使用 ObjectTracker 节点进行 2D 和 3D 跟踪
  • 设备端编程:在设备上运行自定义逻辑/任务(指南)

立体深度感知

这款 OAK 摄像头基线为 75 厘米——左右立体摄像头之间的距离。最小和最大深度感知(MinZ 和 MaxZ)取决于摄像头视场角、分辨率和基线——更多信息请点击此处。

红外感知

该设备的专业版在立体摄像头对上具有940nm 陷波红外滤光片,这使得摄像头能够感知可见光和来自照明 LED/激光点投影仪的红外光。

IR Dot Projector

红外激光点投影仪在设备前方投射许多小点,这有助于视差匹配,特别是对于低视觉兴趣表面(纹理很少或没有纹理的空白表面),例如墙壁或地板。我们使用的技术称为 ASV - 传统主动立体视觉 - 因为立体匹配在设备上以与 OAK-D(被动立体)相同的方式执行。下图是一面白墙,没有纹理。没有点投影仪,(被动)深度感知很差。将点投影仪设置为约 200mA 后,(主动)深度感知看起来好得多。如果仔细观察左下角的帧,可以看到墙壁周围有许多小点。

IR Illumination LED

泛光红外 LED 照明允许感知低光和无光环境。您可以在由红外 LED 照明的帧上运行您的 AI/CV 过程。请注意,彩色摄像头不感知红外光,因此您需要使用单色摄像头流进行 AI/CV 过程。

入门

您可以通过 API 设置红外激光点投影仪和照明 LED,如下所示:
Python
1# Either within Script node:
2script = pipeline.create(dai.node.Script)
3script.setScript("""
4  Device.setIrLaserDotProjectorIntensity(0.5)
5  Device.setIrFloodLightIntensity(0)
6""")
7
8with dai.Device() as device:
9  # Or, using the dai.Device object from the host:
10  device.setIrLaserDotProjectorIntensity(0.5) # in %, from 0 to 1
11  device.setIrFloodLightIntensity(0.0) # in %, from 0 to 1

点投影仪规格

Ams Belago1.1 Dot-Pattern Infrared Illuminator数据手册
点数量
4700
HFOI* 50%
78 ± 7%
VFOI* 50%
61° ± 7%
VSCEL 波长
940nm
工作温度
10°C to ~60°C
温度绝对极限
0°C to ~80°C
FOI = 照明视场。另请注意,在数据表中,HFOI 和 VFOI 互换了,这是因为我们旋转安装 Belago1.1,因为我们希望更大的水平视场以匹配摄像头的视场。关于工作温度;一些客户甚至在较低的环境温度下使用点投影仪,但首先等待几分钟让设备预热(通过运行 AI/CV/立体深度...),以便投影仪达到 0°C 以上。

连接器

M8 辅助连接器采用 8 针母头 A 编码连接器,M12 以太网连接器采用 8 针母头 X 编码连接器。如果 M8 连接器不使用,相机还包括一个 M8 连接器盖,用于防水。
引脚 M12 引脚 M8 引脚 M8 功能
1Eth MX0+AUX GPIO 3V33V3 辅助 GPIO 52。启动时将此引脚通过 10k 电阻拉高以进行 USB 启动。
2Eth MX0-FSYNC ISO用于摄像头的隔离数据同步输入信号
3Eth MX1+USB D+USB 2.0 接口,如果启用了 USB 启动(通过 AUX GPIO 3V3),可用于连接 OAK 设备(例如,重新刷写)。
4Eth MX1-USB D-USB 2.0 接口,如果启用了 USB 启动(通过 AUX GPIO 3V3),可用于连接 OAK 设备(例如,重新刷写)。
5Eth MX3+VBUSIN此引脚用于向连接到 M8 连接器的附件设备提供 5V 电源。如果尝试以 USB 启动模式启动设备,此引脚也可以吸收电流。
6Eth MX3-Strobe ISO用于摄像头的隔离频闪输出信号(开路集电极)
7Eth MX2+Isolated GND频闪/FSYNC 的隔离地
8Eth MX2-GND接地
外部触发:传感器需要 FSYNC 上的 1V8 上升沿作为触发事件。我们使用光耦和 ESD 保护二极管,因此输入触发电压应为 12V(最高 24V),触发逻辑是反向的,因此触发事件发生在 FSYNC 线的 0V。有关示例,请参阅 外部 FSYNC 示例。

功耗

大部分功耗由 RVC2 消耗,因此功耗主要取决于 VPU 的工作负载:
  • 基本功耗 + PoE 电路 + 摄像头流:3W - 3.5W
  • AI 子系统功耗:最高 1W
  • 立体深度管道子系统:最高 0.5W
  • 视频编码器子系统:最高 0.5W
为了降低功耗,您可以降低整个管道的 FPS——这样,子系统就不会被 100% 利用,并且会消耗更少的电量。 您还可以降低照明 LED 和点阵投影仪的功率(和亮度),以降低设备的整体功耗。

照明 LED 和激光点阵投影仪

功率可配置(功率越大 - 亮度越高):
  • 点阵投影仪(主动立体):最高 1W
  • 照明 LED(夜视):最高 1W

IMU

此OAK相机集成了 BNO086,一个9轴IMU(惯性测量单元)。 有关如何使用它的API详细信息,请参阅IMU节点。

工作温度

基于 RVC2 的设备在充分利用 VPU 时,环境工作温度介于 -20°C 和 50°C 之间。与功耗类似,最高工作温度取决于 VPU 利用率。VPU 利用率越高,VPU 产生的热量就越多。RVC2 VPU 可以持续在 105°C 下运行,之后 depthai 库将自动关闭设备(以避免芯片损坏)。要了解更多信息,请参阅我们的 工作温度 文档。

振动测试

此 OAK 设备已根据 EN 60068-2-6:2008 标准进行振动耐受性测试:
  • 振动报告 - 由 SIQ(第三方实验室)执行的振动应力测试报告
  • 振动结果 - 振动应力测试前后相机对焦、相机角度和立体深度精度的结果
更多信息请参见振动耐受性文档。

类似型号

激光安全

根据国际标准 EN/IEC 60825-1,第 3 版(2014),本产品被归类为 1 类激光产品。
  • 如果发现任何外部损坏,请勿给产品通电。
  • 请勿尝试打开此激光产品的任何部分。
  • 打开时有不可见的激光辐射。避免直接暴露在光束中。
  • 此激光产品没有用户可维修的部件。
  • 对立体模块,特别是红外投影仪进行修改或维修,可能会导致辐射超过 1 类。
  • 不允许使用放大光学元件,如目镜和放大镜。
  • 请勿尝试更新非官方发布的特定相机模块和修订版的相机固件。