图像质量
最后更新
- 更改 彩色摄像头 ISP 配置
- 尽量保持摄像头灵敏度低 - 低光增加灵敏度
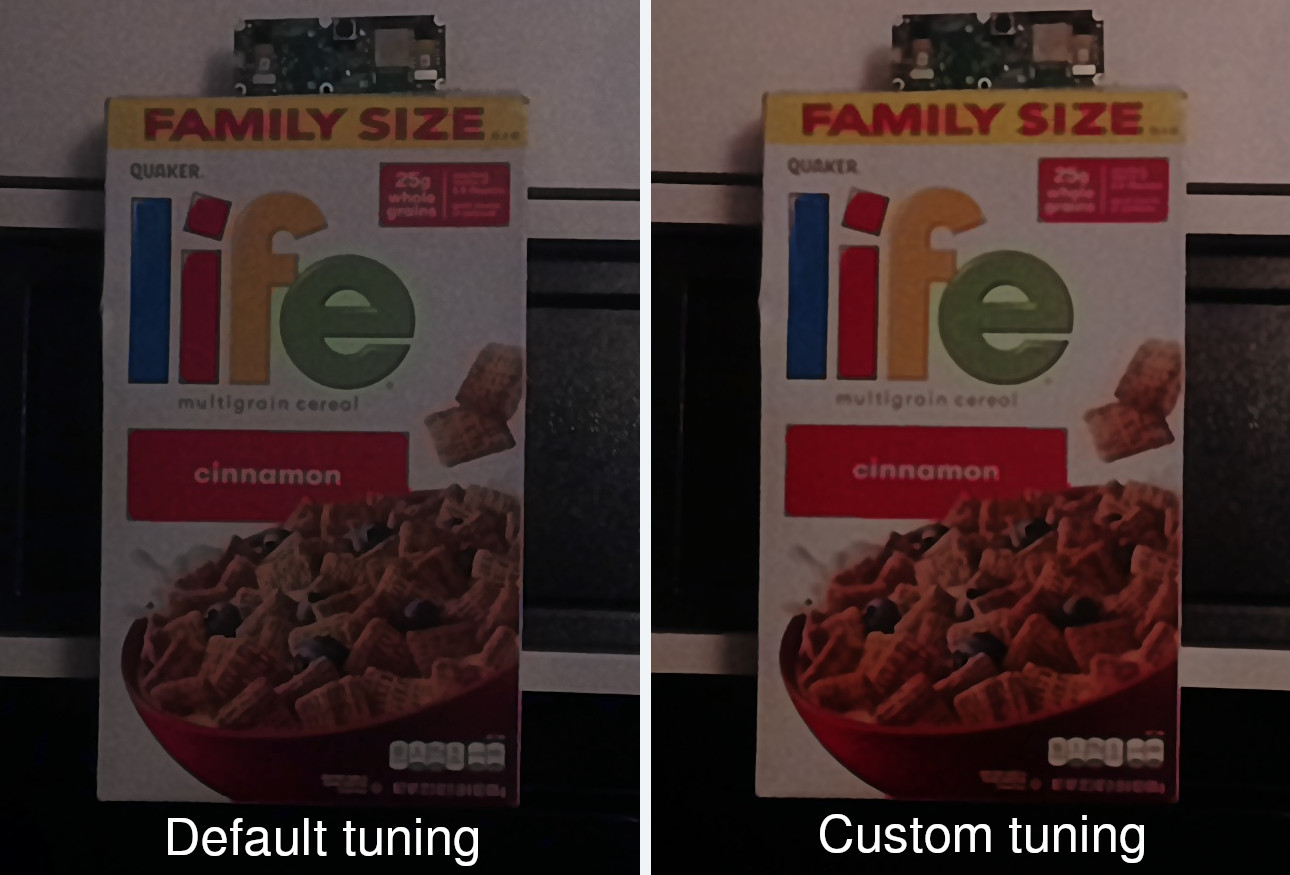
- 使用自定义调优 blob 进行 摄像头调优
- 减少 运动模糊 效应的方法
彩色摄像头 ISP 配置
sharpness、luma denoise 和 chroma denoise,这 可以提高图像质量。我们注意到有时这些值会提供更好的结果:Python
1camRgb = pipeline.create(dai.node.ColorCamera)
2camRgb.initialControl.setSharpness(0)     # 范围:0..4,默认值:1
3camRgb.initialControl.setLumaDenoise(0)   # 范围:0..4,默认值:1
4camRgb.initialControl.setChromaDenoise(4) # 范围:0..4,默认值:1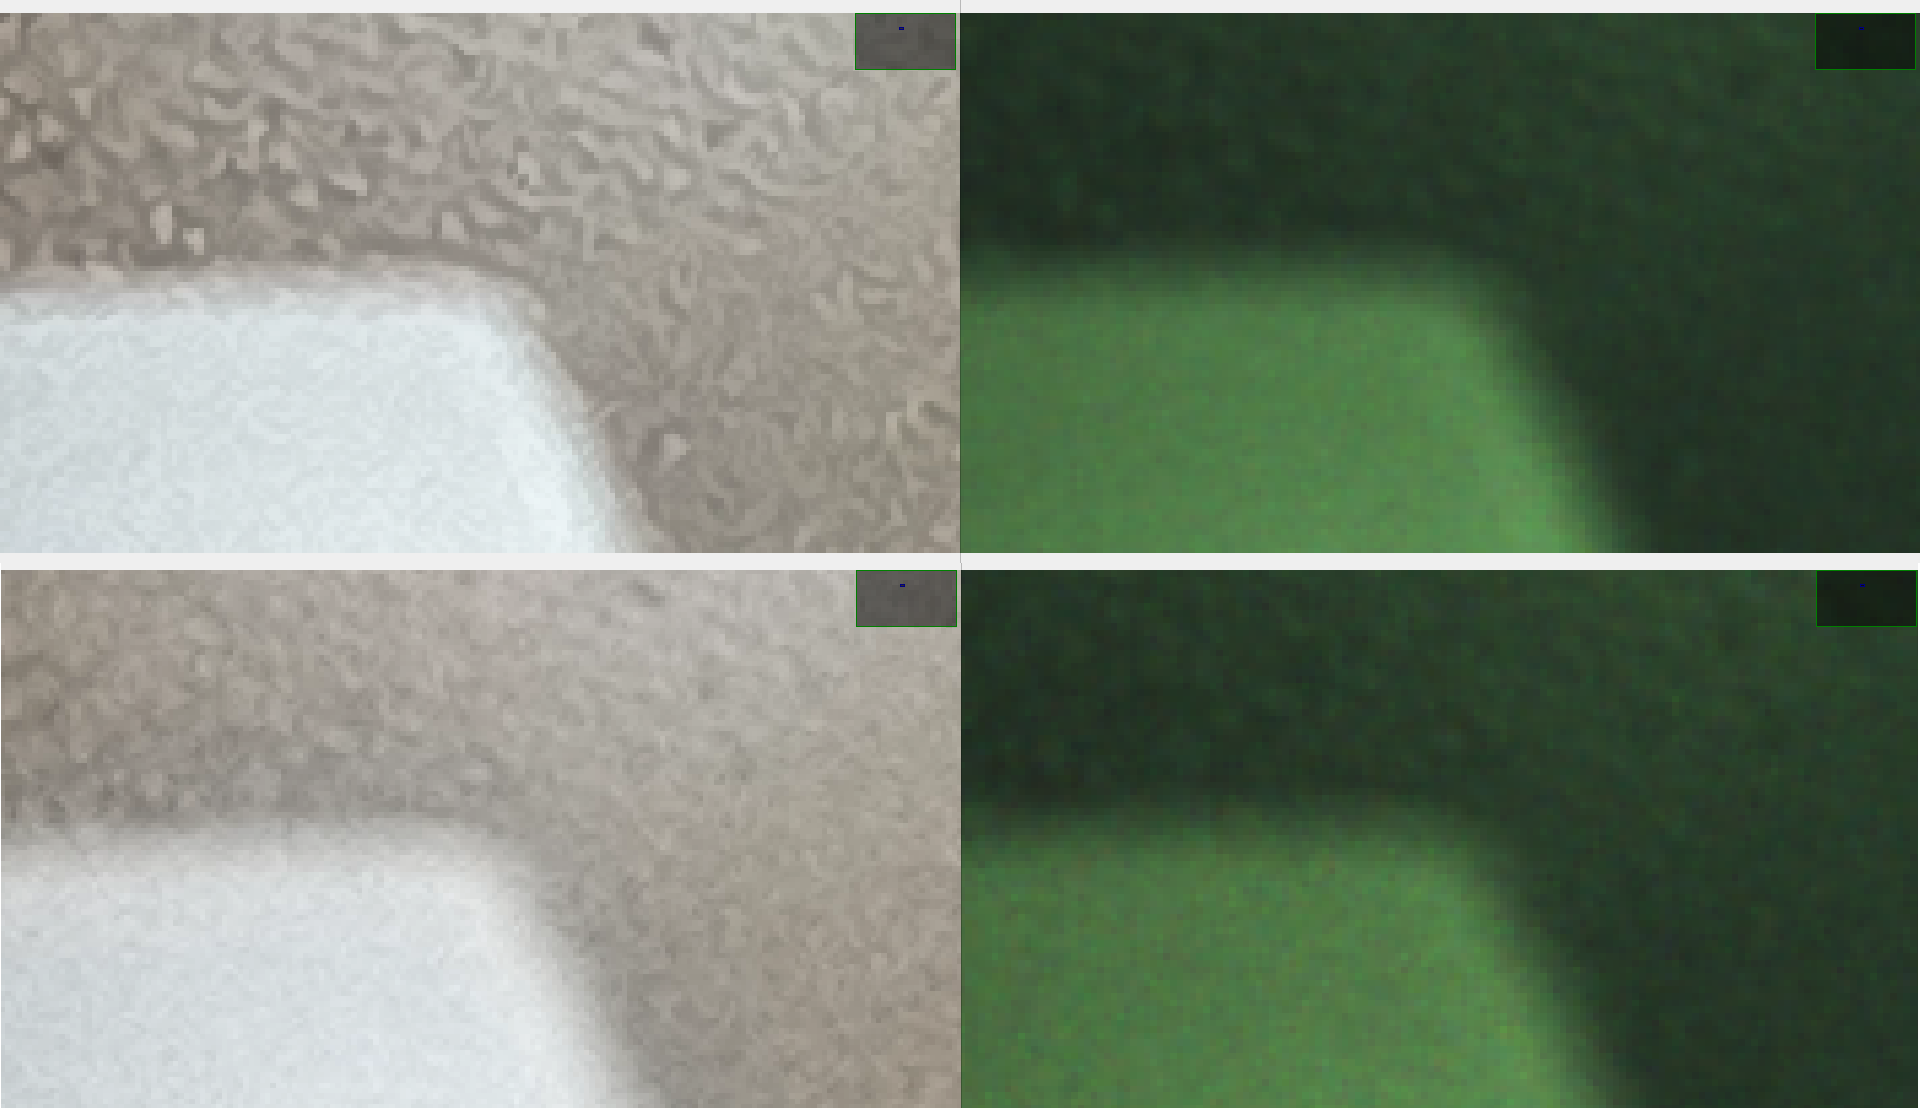
低光增加灵敏度
摄像头调优
Py
1import depthai as dai
2
3pipeline = dai.Pipeline()
4pipeline.setCameraTuningBlobPath('/path/to/tuning.bin')- 因此大多数人只能使用预调优的 blob。目前可用的调优 blob:
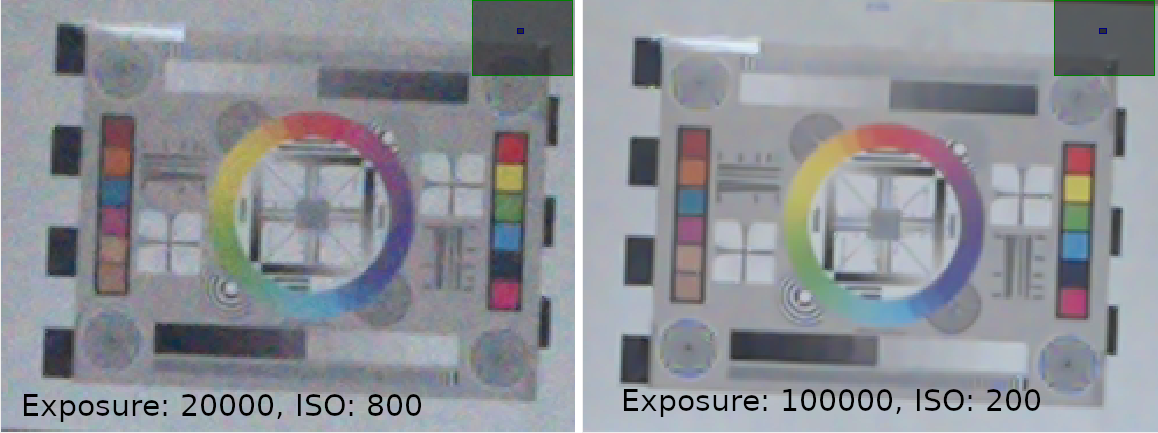
- 低光环境下的单色调优 此处。这允许自动曝光达到 200ms(否则默认调优限制为 33ms)。对于 200ms 自动曝光,您还需要限制 FPS (
monoRight.setFps(5)) - 低光环境下的彩色调优 此处。比较如下。这允许自动曝光达到 100ms(否则默认调优限制为 33ms)。对于 200ms 自动曝光,您还需要限制 FPS (
rgbCam.setFps(10))。已知限制:自动曝光超过 33ms 时可能会出现闪烁,这是由自动对焦在连续模式下工作引起的。一个解决方法是将 CONTINUOUS_VIDEO(默认)更改为 AUTO(仅在初始化时对焦一次,并在后续对焦触发命令时对焦):camRgb.initialControl.setAutoFocusMode(dai.CameraControl.AutoFocusMode.AUTO) - OV9782 广角 FOV 彩色调优,适用于阳光环境 此处。修复了阳光直射下的镜头色彩过滤,请参阅 此处博客文章。它还改进了 LSC(镜头阴影校正)。目前不适用于 OV9282,因此在例如带有广角 FOV 摄像头的 Series 2 OAK 上使用时,不应启用单色摄像头。
- 摄像头曝光限制:最大 500us,最大 8300us。这些调优 blob 将限制最大曝光时间,并在达到最大曝光时间后开始增加 ISO(灵敏度)。这是一种减少 运动模糊 的有用方法。
运动模糊
卷帘快门传感器时序

- 拥有更好的(更亮)照明,这将导致相机使用更短的曝光时间,从而减少运动模糊。
- 限制快门(曝光)时间 - 这将减少运动模糊,但也会减少到达传感器的光线,因此图像会更暗。您可以选择使用更大的传感器(因此更多的光子击中传感器)或使用更高的 ISO(灵敏度)值。限制最大曝光时间的一种选择是使用 相机调优 blob。
Py
1camRgb = pipeline.create(dai.node.ColorCamera)
2# 最大曝光限制(微秒)。在此时间之后,将增加 ISO 而不是曝光。
3camRgb.initialControl.setAutoExposureLimit(10000) # 最大 10ms- 如果运动模糊对您的模型的准确性产生负面影响,您可以通过在训练数据集中包含运动模糊图像来微调它,使其对运动模糊更具鲁棒性
高动态范围 (HDR) 成像
支持的设备
QBC HDR

ℹ️ 注意:由于曝光在 2×2 Quad Bayer 像素结构上以不同持续时间并行发生,因此在快速移动的场景中可能会出现一些运动伪影。
配置 HDR 控制
Python
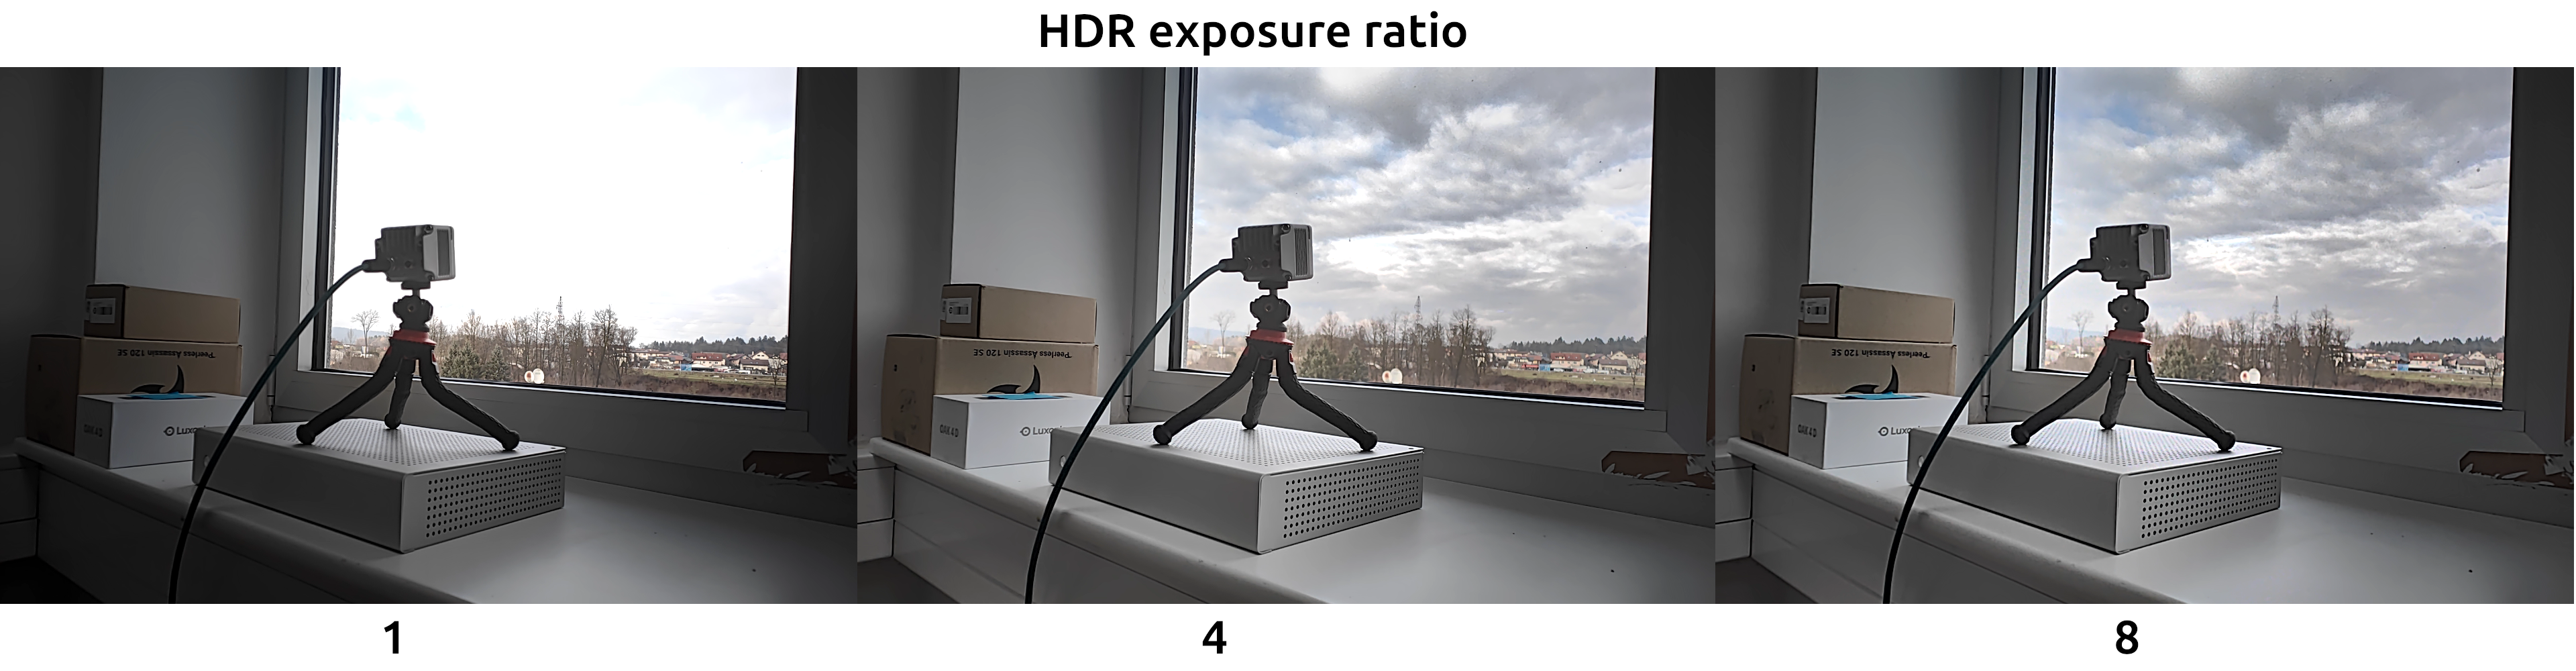
1colorCam.initialControl.setMisc("hdr-exposure-ratio", 4)  # 当设置为 > 1 时启用 HDR(选项:2、4、8)
2colorCam.initialControl.setMisc("hdr-local-tone-weight", 75)  # 范围:0..100
曝光比
hdr-exposure-ratio 控制构成单个 HDR 图像的三个独立捕获的相对曝光时间:- 长曝光: 这是基本曝光时间,通常手动设置或通过自动曝光设置。
- 中曝光: 计算为
长曝光时间 / hdr-exposure-ratio。 - 短曝光: 计算为
长曝光时间 / (hdr-exposure-ratio * hdr-exposure-ratio)。
hdr-exposure-ratio 为 4,长曝光为 100ms:- 长曝光: 100ms
- 中曝光: 25ms (100ms / 4)
- 短曝光: 6.25ms (100ms / 16)
局部色调权重
hdr-local-tone-weight 有助于平衡图像中亮度对比度调整的应用方式:- 局部色调映射: 调整小区域的亮度和对比度以保留细节和纹理。
- 全局色调映射: 修改整个图像以使其看起来平衡和真实。
hdr-local-tone-weight 值会增强细节,但可能会导致不自然的对比度。较低的值有助于图像看起来均匀,但可能会降低详细区域的清晰度。OAK-1 MaxHDR 比较
