Luxonis 智能体工具包 为你常用的编程智能体加载 Luxonis 上下文与技能,更快地基于 OAK 开发应用。
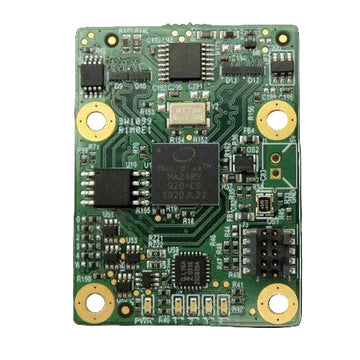
安装工具包 本指南旨在介绍如何将 DepthAI(空间人工智能平台)集成到您自己的定制产品中。在设计 PCB 时,请同时参阅 OAK 设计指南和机械注意事项 。 在设计 DepthAI 平台时,我们始终致力于考虑长期的集成需求,目标是使其尽可能简单地集成到其他产品中。 OAK SoM 是一种小尺寸 PCB,具有强大的 RVC2 。RVC2 拥有 16 个强大的 SHAVE 核心,还具有神经计算引擎,这是一个用于深度神经网络推理的专用硬件加速器。此外,OAK-SoM-Pro 具有 NOR 闪存,可以作为 USB 启动的替代方案。SoM 的理念是客户可以使用它来构建自己的设备,因为 SoM 是一个非常复杂的 12 层 PCB。这样,我们的 SoM 设备就充当了一个抽象层。 我们有 2 种类型的 RVC2 SoM 设备: 它们之间的主要区别在于: NOR 闪存功能,OAK-SoM 默认不带 NOR 闪存 ,而 Pro 默认带 1Gbit NOR 闪存(在某些迭代中使用了 125Mbit), 这使得 Pro 可以在板载 NOR 闪存中存储启动资产,而 OAK-SoM 需要主机通过 USB 启动。Pro 还支持以太网和 SD 卡 功能(互斥)。 就像我们的 软件 和我们的 库 一样,我们的 硬件 也是开源的。这样它就不仅仅是一个黑盒子。它允许您查看我们的设备 (PCB) 是如何设计的,并根据您的喜好进行更改。甚至高中生也能够通过修改现有的开源设计来设计自己的底板。大部分复杂性都在 SoM 上,因此底板可以是 2 层 PCB。 这是一个没有 SoM 的底板示例: 这是一个 SoM 在底板上的示例 - OAK-FFC 4P : OAK-SoM-IoT 和 OAK-SoM-Pro 具有 QSPI NOR 闪存,它能够快速随机访问位置,并用于存储和运行代码。 功耗可能因应用而异。运行 Mobilenet-SSD V2 的立体视觉应用在 30 FPS 下通常消耗约 2.5 W,但计算量更大的应用可能消耗高达 5 W。大部分功耗由 RVC2 消耗。 有关更多信息,请参阅我们 GitHub 硬件仓库中的相应数据表 OAK-SoM 数据表 。 OAK 模型通过立体相机对(或立体相机对)获取深度信息,其原理是特征匹配和三角测量。特征匹配通过比较一个相机中每行获取的特征与同一行中第二个相机获取的特征来完成。 为了实现这一点,相机必须经过校准,使得一个相机中的水平线能够与立体相机对中另一个相机中的水平线完美对齐。 此校准涉及: 左相机的内参。 右相机的内参。 左右相机之间平移和旋转的外参。 用于对齐立体相机行的校正参数。 内参矩阵包含焦距和每个相机光学中心的估计,这对于在立体设置中获得准确的深度计算至关重要。外参校准提供相机的相对位置,而校正确保立体图像对齐以进行特征匹配。 为了获得高质量的深度结果,这些参数必须随时间保持稳定,这需要相机模块及其安装座具有刚性物理特性,以防止意外移动或旋转。 确保相机组件刚性,无机械应力、负载或扭矩。 考虑安装点和电缆入口点,以最大程度地减少可能使相机变形的运动和压力。 尽早与 Luxonis 分享设计,以获取有关机械鲁棒性的反馈。 将相机安装在刚性结构上:用附近的金属支撑加固 PCB 安装座,以防止弯曲。 使用热隔离金属进行安装,以避免热膨胀影响相机对齐。 设计外部入口点,以防止力导致相机旋转或平移。 使用牢固拧紧的 M12/C/CS 卡口相机;使用尼龙螺纹以防止因振动而松动。 使用压敏胶 (PSA) 和刚性胶的组合固定紧凑型相机模块 (CCM),以防止其从柔性扁平电缆 (FFC) 上脱落。 有关更多详细信息,请参阅 相机内参矩阵文档 。
需要帮助? 请访问讨论论坛 以获取技术支持或您可能有的任何其他问题。