同步
RVC2 或 RVC4 实现面板。选择同步路径
| 同步类型 | 主要目的 | 典型适用场景 |
|---|---|---|
| 基于时间的同步 | 按时间戳对相机帧、传感器数据和派生消息进行分组 | 同设备管道、混合速率流和视觉惯性工作流 |
| PTP 同步 | 通过以太网对齐设备时钟 | 支持网络上的多设备 RVC4 部署 |
| 硬件同步 (FSYNC) | 使用电触发器对齐捕获 | 传感器或设备之间紧密的帧对齐 |
时序基础
帧捕获图
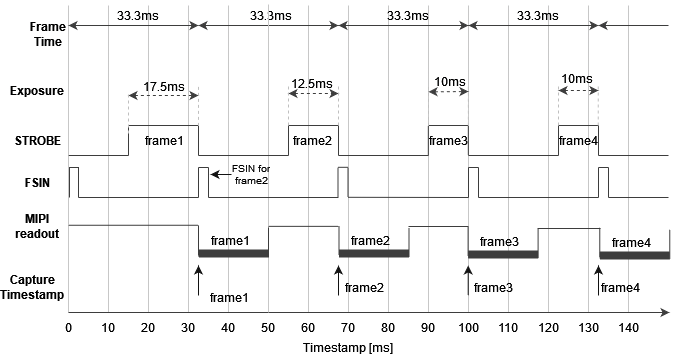
全局快门传感器时序
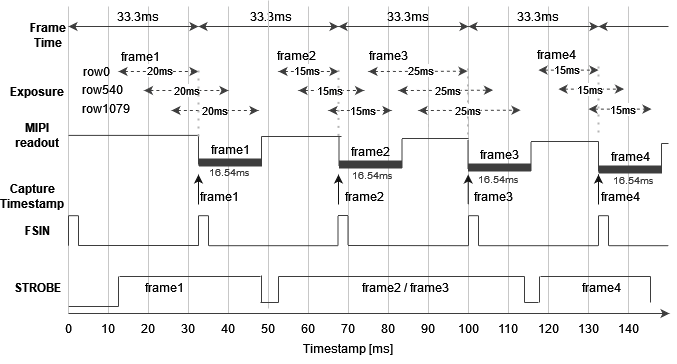
卷帘快门传感器时序
RVC2 或 RVC4 实现面板。| 同步类型 | 主要目的 | 典型适用场景 |
|---|---|---|
| 基于时间的同步 | 按时间戳对相机帧、传感器数据和派生消息进行分组 | 同设备管道、混合速率流和视觉惯性工作流 |
| PTP 同步 | 通过以太网对齐设备时钟 | 支持网络上的多设备 RVC4 部署 |
| 硬件同步 (FSYNC) | 使用电触发器对齐捕获 | 传感器或设备之间紧密的帧对齐 |