- CameraSocket 坐标系 — 在校准期间由相机针孔模型定义。
- 外壳坐标系 — 由设备的机械形状定义。
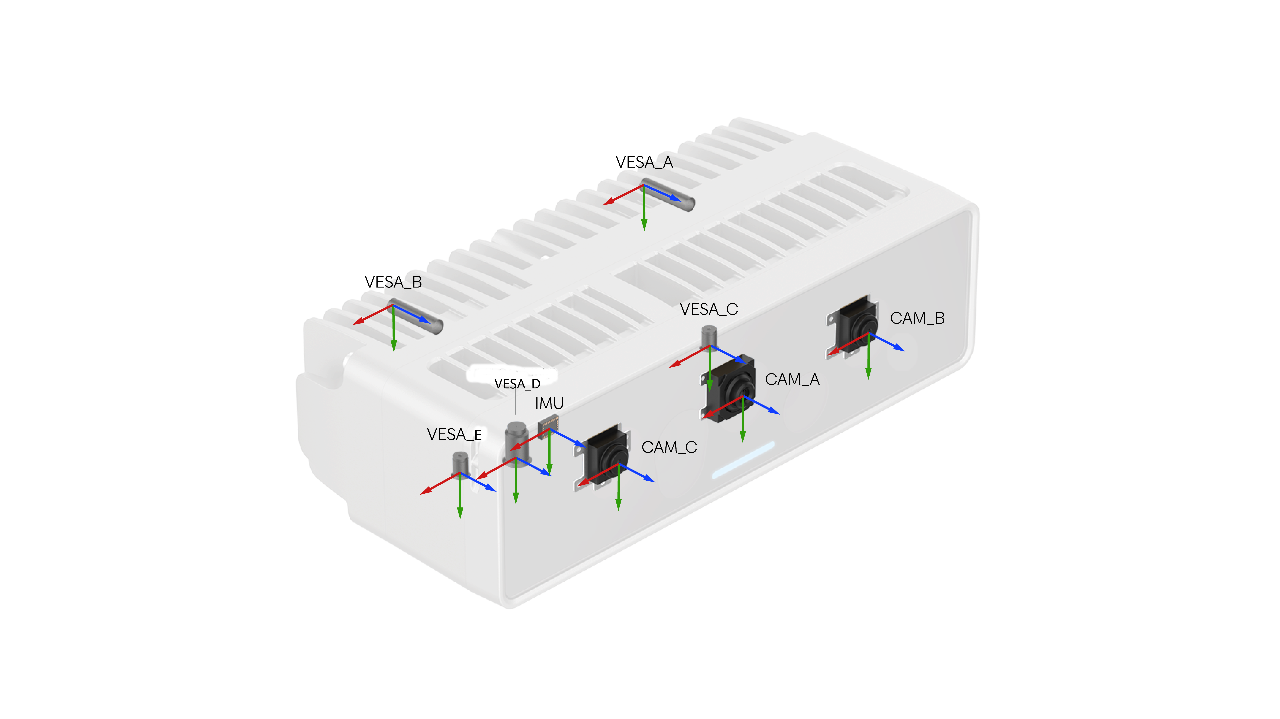
符号
CameraSocket 坐标系
插座到相机的映射
| 插座编号 | 插座名称 | 相机名称 |
|---|---|---|
| 0 | CAM_A | RGB |
| 1 | CAM_B | LEFT |
| 2 | CAM_C | RIGHT |
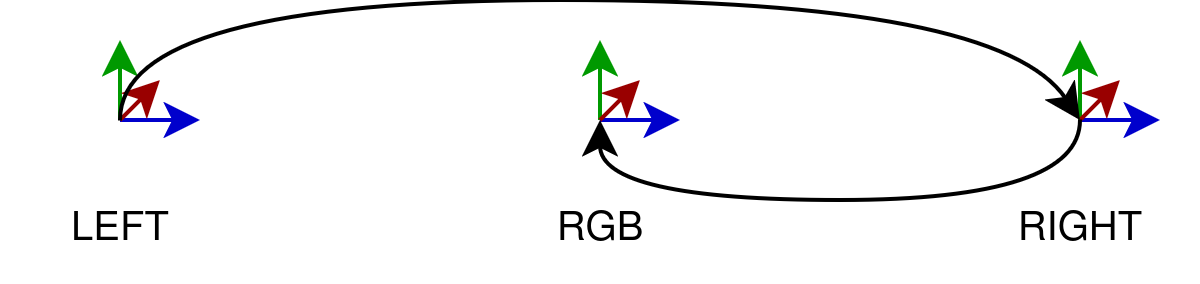
原点(参考)相机
CAM_A、CAM_B 和 CAM_C 的典型设备上,原点是 CAM_A。DepthAI 生成的每个图像也带有自己的 ImgTransformation,其中包括相机外参 — 从虚拟相机到原点(通常是上面定义的 CAM_A)的变换。外参通过 toCameraSocket 和 toDeviceId 标识目标参考相机。toDeviceId 会自动填充创建消息的设备的 ID,即 toCameraSocket 引用的设备。在多设备设置中,使用这两个字段来区分不同设备上的参考相机。有关更多详细信息,请参阅 ImgTransformations。虚拟相机是描述图像当前状态的相机模型 — 在应用任何处理(扭曲、裁剪、去畸变等)之后。当 DepthAI 变换图像时,结果等同于由一个不同的虚拟相机拍摄的照片,该虚拟相机在空间中可能位于不同的位置和方向。因此,虚拟相机外参可能与校准期间建立的物理传感器外参不同。ImgTransformation 始终反映虚拟相机,以便下游节点使用最新的几何信息。相机到相机的变换
Python
1# srcCamera / dstCamera — 任何 dai.CameraBoardSocket 值:
2#   CAM_A, CAM_B, CAM_C, CAM_D, CAM_E, CAM_F, CAM_G, CAM_H, CAM_I, CAM_J
3
4# 获取从 CAM_B 到 CAM_A 的 4x4 外参变换矩阵
5calibration.getCameraExtrinsics(dai.CameraBoardSocket.CAM_B, dai.CameraBoardSocket.CAM_A)srcCamera 到 dstCamera 的变换矩阵:在内部,DepthAI 通过链接两个原点变换来计算此值:Python
1calibration.getExtrinsicsToOrigin(srcCamera)  # 返回 T^src_origin
2calibration.getExtrinsicsToOrigin(dstCamera)  # 返回 T^dst_origin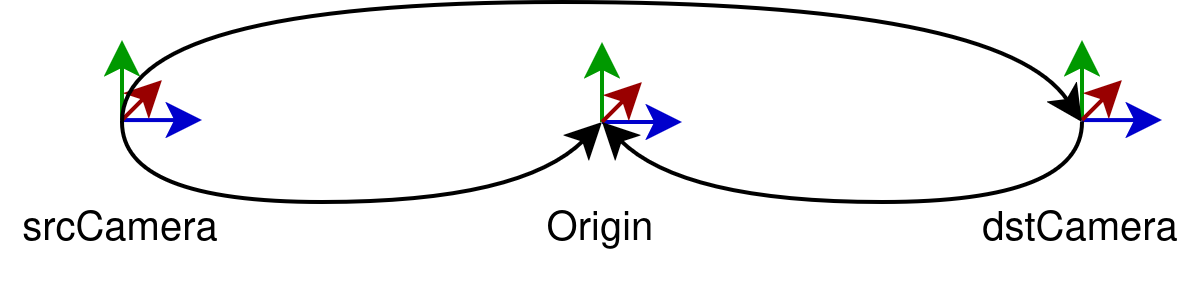
外壳坐标系
VESA_A–VESA_J— 设备安装点。FRONT_CAM_A–FRONT_CAM_J— 位于前玻璃处,与前玻璃平面对齐。CAM_A–CAM_J— 位于相机传感器规格位置。
转换为外壳坐标系
Python
1# housingCS — 任何 dai.HousingCoordinateSystem 值:
2#   CAM_A … CAM_J           — 相机外壳原点
3#   FRONT_CAM_A … FRONT_CAM_J — 每个相机的前盖坐标系
4#   VESA_A … VESA_J         — 每个相机的 VESA 安装坐标系
5#   IMU                     — IMU 外壳原点
6
7# 获取从 CAM_A 到 VESA_A 外壳坐标系的 4x4 变换
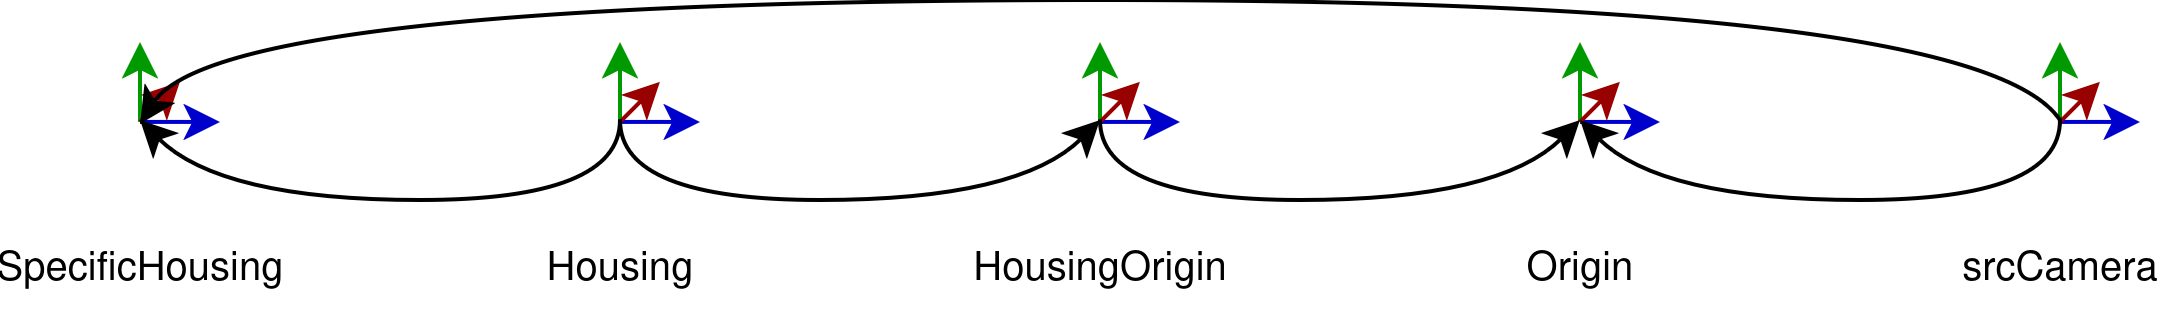
8calibration.getHousingCalibration(dai.CameraBoardSocket.CAM_A, dai.HousingCoordinateSystem.VESA_A)srcCamera 到选定外壳坐标系的变换矩阵:在内部,这涉及三个步骤:计算外壳到原点的链
Python
1calibration.getHousingToHousingOrigin()       # 返回 T^housing_housingOrigin
2calibration.getExtrinsicsToOrigin(housingOrigin)  # 返回 T^housingOrigin_origin
3calibration.getExtrinsicsToOrigin(srcCamera)      # 返回 T^srcCamera_origin
检索外壳到特定外壳的变换
外壳到特定外壳的变换从 DepthAI Boards JSON 文件中检索:
组合最终变换
ImageTransformation — 处理数据
ImgTransformation 作为变换源。每个数据帧都带有自己的外参 — 从数据帧到原点(参考)相机的变换。当以下情况发生时,此外参会自动保持最新:- 对数据执行操作(裁剪、调整大小、去畸变等)
- 校准在运行时发生变化(例如,由于 AutoCalibration 节点)
ImgTransformation 读取变换,因此它们无需手动干预即可保持校准感知。需要帮助?
请访问讨论论坛以获取技术支持或您可能有的任何其他问题。