此页面由 AI 自动翻译。查看英文原版
平台
最后更新

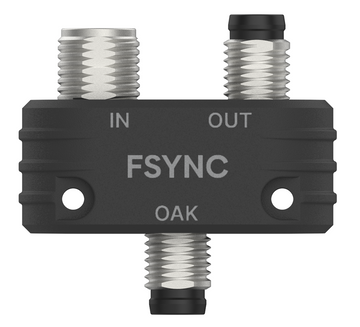
FSYNC Y-Adapter购买

重量
5 g

需要更多细节?请访问 Platform -> Features 中的相关特性。

概述

FSYNC Y 型适配器允许用户轻松地对多个带有 M8 辅助连接器的设备进行硬件同步。如果相机是硬件同步的,它们将在每个帧的同一时间开始传感器曝光。带有 M8 辅助连接器的设备可以根据接线和电压要求分为两组——较新和较旧设备:
设备组设备列表FSYNC 功能M8 上的 FSYNC 电压
较旧设备仅支持来自函数发生器的外部 FSYNC 信号10V-24V FSYNC 信号
较新设备支持来自函数发生器和其他 OAK 设备的外部 FSYNC 信号5V FSYNC 信号
上面列出的所有设备都与 FSYNC Y 型适配器兼容。

FSYNC 结果

为了演示 FSYNC 功能,我们让一个物体飞过垂直堆叠的六个 OAK4-D 摄像头。我们对同一测试进行了两次录制:第一次是摄像头同步,然后是不同步。
在同步录制中,飞行物体在所有摄像头流中都出现在相同的位置。
在不同步录制中,流未对齐,这在图像中用红色指示器标记。流是黑白的,以减少同时以 60 FPS 录制六个摄像头时的带宽。

来自 OAK 设备的外部 FSYNC 信号

如果您有多个较新设备,您可以使用下面的接线图将它们进行 FSYNC 菊花链连接。在此配置中,只有一个 OAK 设备充当“FSYNC 主设备”,而所有其他设备都作为“FSYNC 从设备”运行。**如果您在一个链中需要超过 3 个设备,**累积的内部电阻可能会降低信号完整性并阻止可靠运行。对于更大的设置,请通过 support@luxonis.com 联系我们。
没有电缆连接到“IN”端口(M8 母连接器)的设备会自动输出内部 FSYNC 信号,并充当链中其他设备的“FSYNC 主设备”。连接到“IN”端口的设备充当“FSYNC 从设备”。在OAK Thermal和OAK-D ToF上,这适用于所有 depthai 版本,而在 OAK4 设备上,它从 depthai 3.4.0 开始工作。

代码

您可以在我们的 git 存储库中找到可运行的 Python 和 C++ 代码示例。如果您将其精简到必要的 FSYNC 设置,这些是最重要的关键行:
Python
1# Get role (MASTER / SLAVE)
2role = device.getExternalFrameSyncRole()
3
4# Master defines FPS, slaves follow
5cam = pipeline.create(dai.node.Camera).build(
6    socket,
7    sensorFps=fps if role == dai.ExternalFrameSyncRole.MASTER else None
8)
9
10# Create Sync node (runs on host)
11sync = pipeline.create(dai.node.Sync)
12sync.setRunOnHost(True)
13sync.setSyncThreshold(datetime.timedelta(milliseconds=1000 / (2 * fps)))
14
15# Link camera outputs into sync
16cam.requestOutput(...).link(sync.inputs["cam"])
17
18# IMPORTANT: start master first, then slaves
19master_pipeline.start()
20slave_pipeline.start()
按步骤概念:
  • 获取角色 → getExternalFrameSyncRole()
  • 主设备定义 FPS,从设备跟随
  • 在主机上使用 Sync 节点
  • 将所有摄像头流链接到其中
  • 主管道必须在从管道之前启动
示例脚本中的其他所有内容都只是多设备处理的管道。有关数据同步的更深入信息,请访问此页面。

来自函数发生器的外部 FSYNC 信号

您还可以使用外部信号(例如,来自信号发生器)触发 FSYNC。较旧设备在 FSYNC 线上需要 10V-24V,而较新设备需要 5V 触发信号。

Wiring diagram

Photo of the wiring

确保低电平为 0V,并且高电压对于较旧设备高于 10V,对于较新设备高于 5V。 另请注意,OV9x82 传感器需要约 5 微秒的脉冲,而 IMX 传感器即使在约 500 纳秒的脉冲下也会被触发。

BNC to M8 adapter

我们通过拆分一根 BNC 到 BNC 电缆和一根 M8 到 M8 电缆制作了自己的 BNC 到 M8 适配器。然后我们用它来连接 信号发生器 (BNC) 到 FSYNC Y 型适配器 (M8)。信号线(BNC 核心)必须连接到 M8 电缆的引脚 1(FSYNC 线)。BNC 连接器上的 GND(即其周围的屏蔽层)必须连接到 M8 电缆的引脚 3(GPIO3/5V -DETECT/ISOLATED FSYNC GND)和引脚 8(GND)。如果 GPIO3 未连接到地,则第一个 FSYNC Y 型适配器上的摄像头将无法工作,只有其后的摄像头才能同步。这是因为第一个 FSYNC Y 型适配器会将 GPIO3 拉到 GND,如下图所示。

Code

较旧设备

Python
1# One needs to set the FSYNC mode to INPUT to all camera's sensors:
2cam1 = pipeline.create(dai.node.MonoCamera)
3cam1.initialControl.setFrameSyncMode(dai.CameraControl.FrameSyncMode.INPUT)
4
5cam2 = pipeline.create(dai.node.ColorCamera)
6cam2.initialControl.setFrameSyncMode(dai.CameraControl.FrameSyncMode.INPUT)
7# ...

较新设备

如果您将其精简到最重要的几行,它们是:
Python
1# No need to get role, all devices are slaves
2cam = pipeline.create(dai.node.Camera).build(
3    socket
4)
5
6# Create Sync node (runs on host)
7sync = pipeline.create(dai.node.Sync)
8sync.setRunOnHost(True)
9sync.setSyncThreshold(datetime.timedelta(milliseconds=1000 / (2 * fps)))
10
11# Link camera outputs into sync
12cam.requestOutput(...).link(sync.inputs["cam"])
13
14# start all slaves
15slave_pipeline.start()
  • 所有摄像头都是从设备 → 未设置 FPS,它们跟随外部同步信号
  • Sync 节点在主机上运行以组合跨设备的流
  • setSyncThreshold(...) 定义时间戳必须有多接近才能算作同步
  • 摄像头输出链接到同步输入以进行分组
  • 启动所有管道 → 摄像头等待外部触发,Sync 分组帧
有关数据同步的更深入信息,请访问此页面。

尺寸和重量

  • 重量:5 克
  • 宽度:23.5 毫米
  • 高度:33 毫米
  • 长度:10 毫米