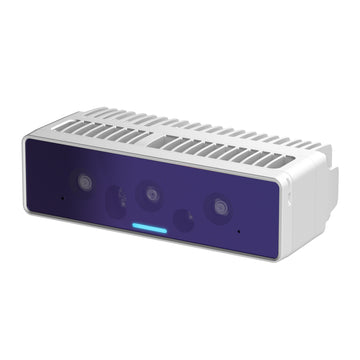
红外激光点投影仪在设备前方投射许多小点,这有助于视差匹配,特别是对于低视觉兴趣表面(纹理很少或没有纹理的空白表面),例如墙壁或地板。我们使用的技术称为 ASV - 传统主动立体视觉 - 因为立体匹配在设备上以与 OAK-D(被动立体)相同的方式执行。下图是一面白墙,没有纹理。没有点投影仪,(被动)深度感知很差。将点投影仪设置为约 200mA 后,(主动)深度感知看起来好得多。如果仔细观察左下角的帧,可以看到墙壁周围有许多小点。
IR Illumination LED
泛光红外 LED 照明允许感知低光和无光环境。您可以在由红外 LED 照明的帧上运行您的 AI/CV 过程。请注意,彩色摄像头不感知红外光,因此您需要使用单色摄像头流进行 AI/CV 过程。
激光点投影仪和泛光 LED 默认禁用。
入门
您可以通过 API 设置红外激光点投影仪和照明 LED,如下所示:
Python
1# Either within Script node:2script = pipeline.create(dai.node.Script)3script.setScript("""
4 Device.setIrLaserDotProjectorIntensity(0.5)
5 Device.setIrFloodLightIntensity(0)
6""")78with dai.Device()as device:9# Or, using the dai.Device object from the host:10 device.setIrLaserDotProjectorIntensity(0.5)# in %, from 0 to 111 device.setIrFloodLightIntensity(0.0)# in %, from 0 to 1