OAK-D LR购买
基于
连接方式
USB 2/3(最高 10 Gbps), 以太网 1Gbps
点阵投射器
否
红外
否
IMU
是
重量
415 g
尺寸规格
202x43x40 mm
Three stereo baselines 5cm, 10cm, and 15cm for short to long range depth sensing
Triple AR0234 2.3 Mpix global shutter color sensors, swappable M12-mount lenses
4 TOPS of processing power (1.4 TOPS for AI)
USB 3.1 and RJ45 connector supporting 802.af PoE
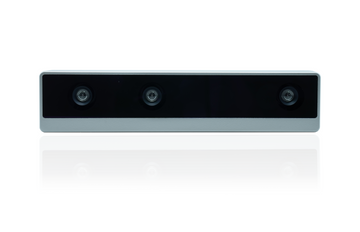
双目
需要更多细节?请访问 Platform -> Features 中的相关特性。
硬件更新
2026 年 5 月之后生产的设备将不包含 eMMC 存储。如果您的设备需要 eMMC,请联系我们的支持团队:support@luxonis.com。
内置 RVC2
- 4 TOPS 处理能力(1.4 TOPS 用于 AI)- RVC2 NN 性能
- 运行任何 AI 模型,甚至是自定义架构/构建的模型 - 模型需要进行转换。
- 编码:H.264、H.265、MJPEG - 4K/30FPS、1080P/60FPS
- 计算机视觉:通过 ImageManip 节点进行扭曲/去扭曲、调整大小、裁剪,边缘检测,特征跟踪。您还可以运行自定义 CV 功能
- 立体深度感知,具有过滤、后处理、RGB-深度对齐和高可配置性
- 对象跟踪:使用 ObjectTracker 节点进行 2D 和 3D 跟踪
- 设备端编程:在设备上运行自定义逻辑/任务(指南)
功耗
- 基本功耗 + 摄像头流:2.5W - 3W
- AI 子系统功耗:最高 1W
- 立体深度管道子系统:最高 0.5W
- 视频编码器子系统:最高 0.5W
IMU
工作温度
美国出口分类
本产品根据美国出口管理条例 (EAR) 归类为 EAR99。
理论深度精度
| HFOV [°] | < 2% 深度误差 | < 4% 深度误差 | < 8% 深度误差 | MinZ |
|---|---|---|---|---|
| 10 | 54.9 米 | 137.2 米 | 274.3 米 | 1.92 米 |
| 20 | 27.2 米 | 68.1 米 | 136.1 米 | 95 厘米 |
| 30 | 17.9 米 | 44.8 米 | 89.6 米 | 63 厘米 |
| 40 | 13.2 米 | 33.0 米 | 65.9 米 | 46 厘米 |
| 50 | 10.3 米 | 25.7 米 | 51.5 米 | 36 厘米 |
| 60 | 8.3 米 | 20.8 米 | 41.6 米 | 29 厘米 |
| 70 | 6.9 米 | 17.1 米 | 34.3 米 | 24 厘米 |
| 80 | 5.7 米 | 14.3 米 | 28.6 米 | 21 厘米 |
| 82 | 5.5 米 | 13.8 米 | 27.6 米 | 20 厘米 |
| 90 | 4.8 米 | 12.0 米 | 24.0 米 | 17 厘米 |
| 100 | 4.0 米 | 10.1 米 | 20.1 米 | 14 厘米 |
< 2% 误差- 第 20 个视差像素,具有 5% 的全像素误差(启用亚像素时约为 2%)< 4% 误差- 第 8 个视差像素,具有 12.5% 的全像素误差(启用亚像素时约为 4%)< 8% 误差- 第 4 个视差像素,具有 25% 的全像素误差(启用亚像素时约为 10%)
已测试镜头
镜头套件 1 link
| 镜头型号 | SKU | 是否适合外壳* | HFOV | 测量 HFOV | 备注 |
|---|---|---|---|---|---|
| M25170H12 | LN007 | 2 毫米 | 180° | 180° | |
| M27195H15 | LN055 | 2 毫米 | 150° | 150° | |
| M27210H08 | LN005 | 是 | 125° | 130° | 有些渐晕 |
| M27280M07S | LN013 | / | 90° | / | |
| M25360H06S | LN012 | 是 | 80° | 80° | |
| M2504ZH05S | LN011 | <1 毫米 | 70° | 73° | |
| M2506ZH04 | LN003 | 3 毫米 | 55° | 55° | |
| M2508ZH02 | LN002 | 2.5 毫米 | 40° | 42° | |
| M2512ZH03 | LN065 | 3 毫米 | 25° | 25° | |
| M2516ZH01 | LN001 | 图像不清晰 | 20° | / |
*有些镜头适合设备,但前外壳无法完全闭合,这会导致 IP 等级降低
镜头套件 2 link
| 镜头型号 | SKU | 是否适合外壳* | HFOV | 测量 HFOV |
|---|---|---|---|---|
| M25156H18 | LN031 | 可能可以 | 180° | 180° |
| M23272M14 | LN056 | 1 毫米 | 140° | 125° |
| M23356H09 | LN033 | 2 毫米 | 90° | 80° |
| M23390H08 | LN053 | 可能可以 | 70° | 72° |
| M2306ZM13 | LN024 | 2 毫米 | 50° | 50° |
| M2025ZM02 | LN036 | 9 毫米 | 20° | ~13° |
*有些镜头适合设备,但前外壳无法完全闭合,这会导致 IP 等级降低
镜头套件 3 link
| 镜头型号 | 是否适合外壳 | HFOV | 测量 HFOV | 备注 |
|---|---|---|---|---|
| M40180H10 | 是 | 100° | 145° | 有些渐晕 |